显著优于传统方案!广州大学IEEE TIE成果攻克无人系统复合控制难题
近日,广州大学联合北京科技大学、青岛大学团队,在IEEE Transactions on Industrial Electronics(IEEE TIE,中科院1区TOP顶刊)发表重要研究成果:面向传感器增益故障与未知死区的二自由度直升机神经学习容错控制。
研究全程基于鲲航(Quanser)便携式两自由度直升机实验平台完成实物验证,为无人机、旋翼飞行器等高可靠控制提供了可验证的理论与实验依据。
一、研究背景与核心痛点
2‑DOF直升机是典型的强耦合、多变量、非线性被控对象,广泛用于飞行器控制、机器人控制算法验证。实际工程中,系统常面临两类关键挑战:
- 传感器增益故障:测量值失真,状态不可直接获取,导致控制失效;
- 执行器未知死区:小幅控制输入可能无法产生有效输出,造成跟踪精度下降,严重时影响系统稳定性;
- 模型不确定、外部风扰等扰动进一步加剧控制难度。
现有研究大多假设系统全状态可测,或仅单独处理故障、死区问题,鲜有方案能够同时解决传感器故障、未知死区、状态不可测并存的耦合难题,且多数成果缺少实物平台验证。
二、核心技术创新
1. 故障观测与状态重构(解决 “测不准”)
· 设计自适应状态观测器,实时重构系统真实状态;
· 引入自适应参数在线估计传感器增益故障,为控制器提供精准补偿信息;
· 故障发生后,观测器可快速收敛、重构真实状态,误差保持极小。
2. RBF神经网络逼近未知非线性(解决 “摸不清”)
· 采用径向基函数神经网络(RBFNN)在线逼近系统未建模动态与不确定性;
· 神经网络+自适应参数+有界估计三位一体补偿未知死区,突破传统仅适用于对称死区的局限;
· 无需精确死区模型,自适应处理不对称非线性。
3. 一体化神经学习容错控制器(解决 “控不好”)
· 构建观测器+神经网络+自适应补偿闭环容错框架;
· 基于李雅普诺夫直接法完成严格稳定性证明,确保闭环半全局一致有界;
· 故障工况下仍保证高精度轨迹跟踪与强鲁棒性。
4. 控制架构总览
故障检测 → 状态观测 → 神经逼近 → 死区补偿 → 容错控制 → 闭环稳定
三、实验平台:鲲航(Quanser)便携式两自由度直升机实验平台
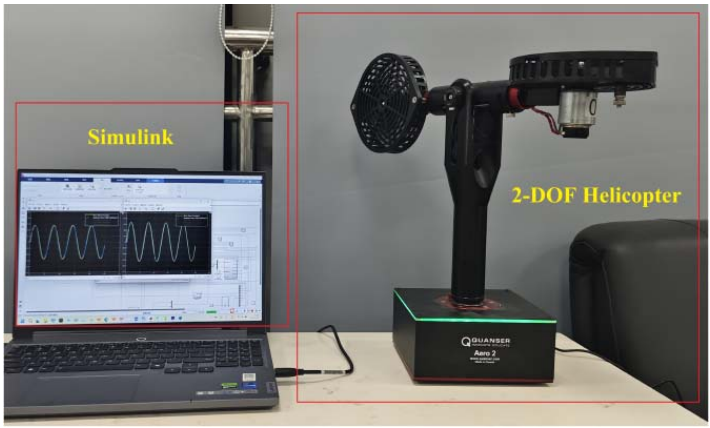
本次实物验证采用鲲航(Quanser)便携式两自由度直升机实验平台,具备:
· 双直流电机驱动,俯仰/偏航两自由度独立控制;
· 高分辨率编码器,精准测量角度与转速;
· 集成功放、数据采集,即插即用,支持Simulink快速部署;
· 滑环结构避免绕线,支持偏航轴360°自由旋转;
· 是控制理论从仿真→实物→顶刊成果的典型实验验证平台。
团队在实验中额外加入工业风扇模拟风扰,全面考核算法鲁棒性。
四、实验结果:性能显著提升
1. 观测器性能
· 故障发生前:状态估计误差接近零;
· 故障注入后:快速重构成真值,无发散、无振荡;
· 可精准识别传感器故障系数λ,为补偿提供依据。
2. 轨迹跟踪对比
· 与传统自适应死区补偿控制相比:
○ 俯仰/偏航跟踪误差显著更小;
○ 控制输入更平滑,无超调、无抖动;
○ 抗风扰与抗模型失配能力更强。
· 与无故障补偿控制相比:
○ 故障后传统方案迅速发散、无法跟踪;
○ 所提方法全程稳定、高精度复现期望轨迹。
3. 关键结论
在传感器故障+未知死区+外部扰动复合工况下,所提神经学习容错控制:
状态精确重构
故障实时估计与补偿
死区非线性自适应抑制
闭环严格稳定
实物平台全程稳定运行
五、工程价值与展望
本成果可直接迁移应用于:
- 多旋翼无人机/无人直升机飞行控制
- 伺服系统、机械臂执行器故障容错
- 工业机器人死区补偿与传感器容错
- 低空经济飞行器高可靠控制系统
未来团队将进一步扩展至多旋翼平台,融合强化学习与安全约束控制,持续提升无人系统智能与安全水平。
分享到:
 沪公网安备 31011202011813号