无需额外称重传感器:ICEC吊挂负载在线估计的原理、实验与教学拆解
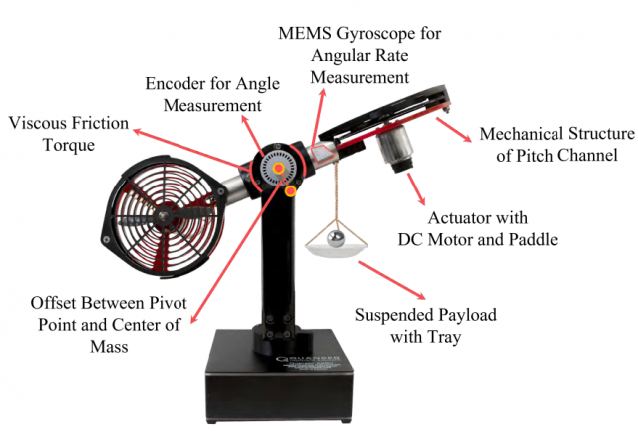
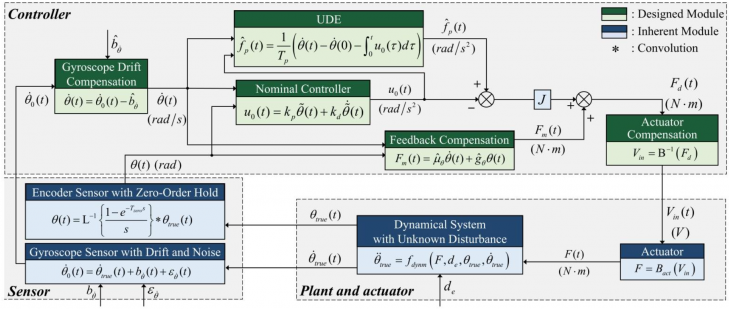
闭环姿态控制系统结构示意图
本文抛开设备参数介绍,结合论文核心原理图,从研究痛点、完整算法流程、量化实验结论、课程落地、科研选题五大维度梳理,给一线教师提供可直接用于课堂、毕设、课题研究的完整素材。
一、研究背景
1. 现有方法核心缺陷
当前无传感器负载辨识方案难以同时处理四类工程复合扰动:
- 机械动力学模型参数存在固有偏差;
- 电机、螺旋桨带来强非线性力矩耦合;
- MEMS惯性传感器长期运行产生零偏漂移;
- 外部未知气流、摩擦等时变扰动。
- 多重干扰叠加后,重复测量一致性差,难以满足工业现场及机载环境下的测量精度要求。
2. 研究核心创新思路
无需额外安装负载、拉力或称重传感器,利用平台已有的编码器、陀螺仪及控制器信号完成估计,依托不确定性与扰动估计器(Uncertainty and Disturbance Estimator, UDE)输出信号作为核心特征,设计辨识-补偿-提取-标定(ICEC)四步完整链路,逐层剥离无关干扰,建立扰动稳态输出与负载质量的精准映射关系,最终实现静态、动态工况下负载精准估算。
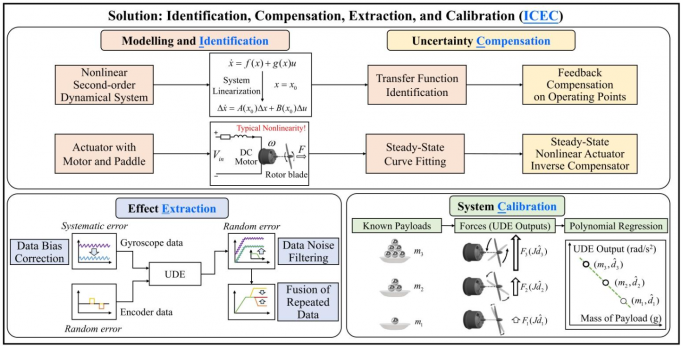
ICEC整体四阶段框架图
上图完整展示ICEC四大核心模块:系统辨识、干扰补偿、信号提取、离线标定,四模块解耦设计,教师可拆分设置分阶段实验任务。
二、ICEC完整算法理论与实操流程
1. 辨识层:系统建模与参数标定
针对飞行器俯仰动力学二阶模型,在工作点局部线性化,通过最小二乘辨识摩擦、重力相关未知参数;同时建立电机电压-力矩静态非线性模型,求解逆补偿函数,从源头消除执行机构非线性耦合。
教学分层:本科生仅完成基础闭环参数辨识;研究生必须掌握逆补偿模块搭建,这是降低辨识曲线非线性、减小误差的核心步骤。
2. 补偿层:UDE鲁棒闭环抑制复合干扰
采用PD标称控制器叠加UDE观测器复合控制架构:
- PD控制器完成姿态基础跟踪;UDE实时集总全部未知扰动;
- 叠加动力学前馈补偿、电机逆补偿双重校正;
- 增加陀螺仪零偏在线校正流程,论文对照实验证实:未校正漂移时,扰动观测信号持续发散,完全无法用于质量计算。
控制系统信号流总图
多重补偿与数据处理提高了负载相关分量的可辨识性,使UDE稳态输出与负载之间形成可重复的映射关系。上图清晰区分传感器误差、动力学、控制器、UDE观测、负载估算全信号链路,适合课堂讲解扰动传递路径。
3. 提取层:时序信号降噪与稳态特征融合
原始观测信号包含编码器随机脉冲、传感器高频噪声,论文给出标准化数据处理流程:
- 零相位低通滤波滤除高频杂波;
- 截取系统完全收敛后的稳态区间做线性回归;
- 多组重复实验取稳态区间平均,信号抖动剧烈时段分配低权重,削弱随机误差。
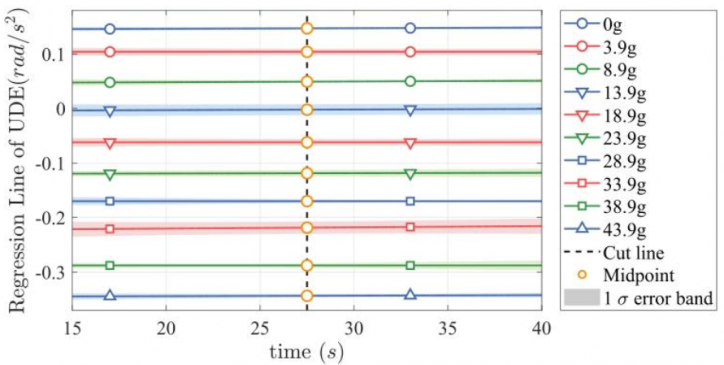
多负载稳态UDE输出曲线
上图为不同砝码下稳态UDE时序曲线,每条曲线收敛平稳、区分度高,直观证明经过提取处理后,观测信号与负载具备稳定对应关系。
4. 标定层:离线建库与在线映射
- 离线标定:使用多组梯度标准砝码(建议覆盖空载至最大量程),在系统完全收敛后采集「稳态UDE输出—真实负载」配对数据集。
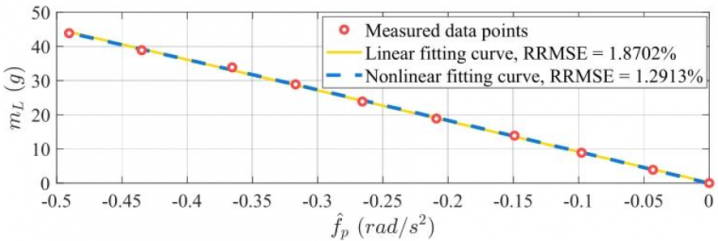
负载质量-UDE输出拟合曲线
2. 在线运行:将标定得到的多项式映射嵌入实时控制程序,同步完成姿态稳定与负载实时输出,配套可视化界面展示估算曲线与统计误差。
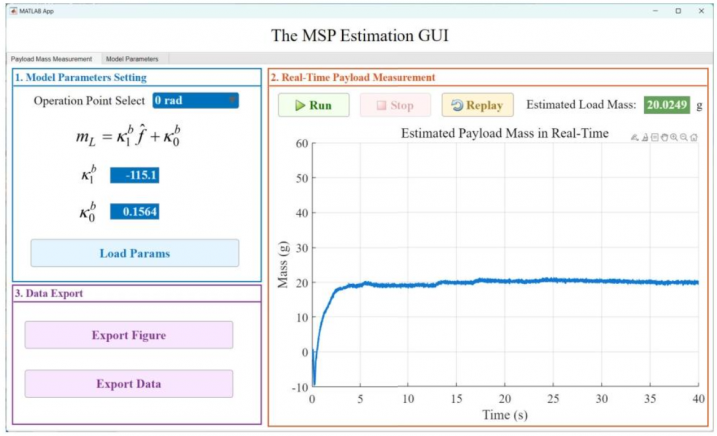
实时质量估算GUI界面
可视化界面可实时展示拟合参数、动态质量估计曲线,适合课堂演示与学生实验数据导出。
三、量化实验结论
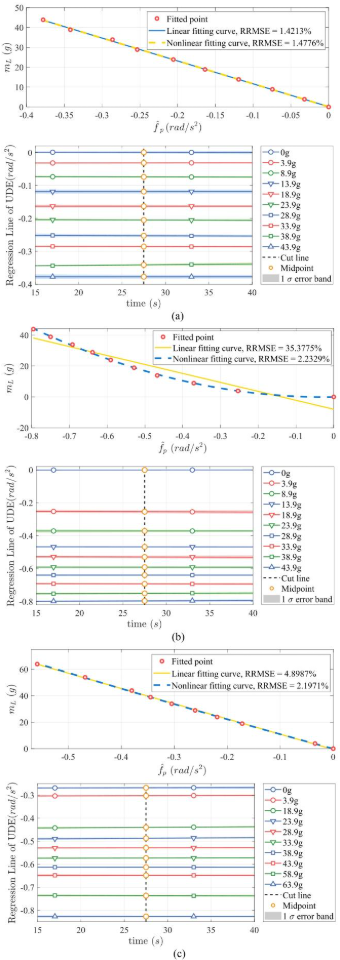
(a) 动力学+电机全补偿;(b) 无电机逆补偿;(c) 无陀螺仪漂移校正
2.动态变负载工况
阶梯式增减吊挂重物,稳态区间平均估算误差仍控制在2%以内;仅当负载切换频率高于0.1Hz(即切换周期短于10s)时,滤波器来不及收敛,精度显著下降。
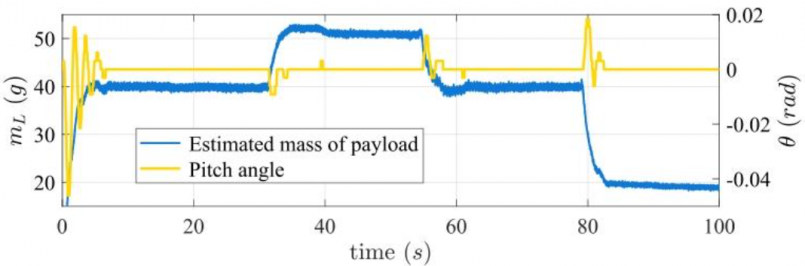
动态负载实时估计曲线
3.跨平台通用性验证
将整套ICEC算法移植至四旋翼无人机吊挂系统,仅调整高度通道UDE控制器、电池电压时变补偿模块,100~159g负载区间线性拟合下辨识误差为2.85%(RRMSE),证明框架具备普适工程价值。
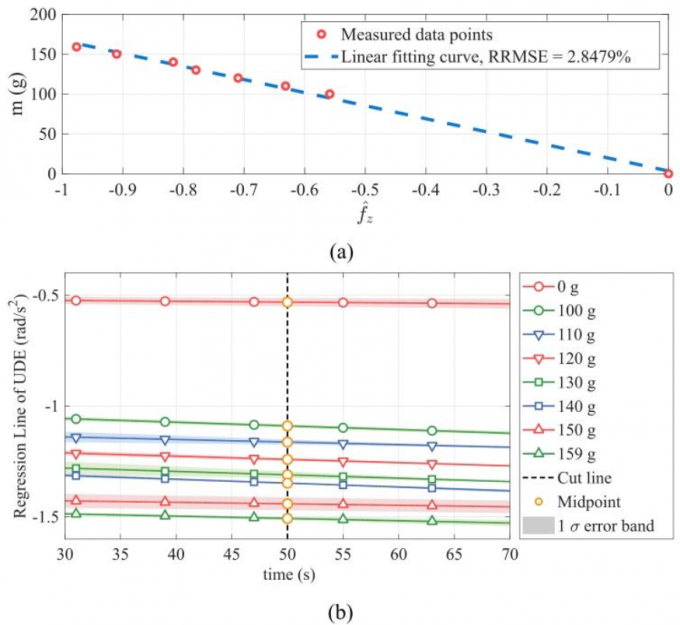
四旋翼平台标定拟合曲线
四、本方法局限与适用边界
ICEC框架可以实现2%以内的估计误差,但存在明确使用前提:
- 准静态条件:在论文所用平台和参数下,当负载变化间隔缩短至约10 s以内时,UDE和滤波环节可能来不及充分收敛,估计精度随之下降;
- 执行机构不能进入饱和,一旦电机达到输出上限,扰动观测输出不再反映负载信息,辨识失效;
- 必须离线标定:针对不同硬件、不同姿态工作点,都需要重新做离线标定采集数据集,标定参数不能跨硬件、跨工作点直接复用;
- 对传感器质量有依赖,必须完成陀螺仪零偏校正;传感器噪声过大,会直接拉低辨识精度。
上述边界也可以作为课程实验的思考题,供本科生、研究生讨论。
五、面向授课教师:分层实验教学设计
(一)本科自动控制综合实验(基础层)
1.基础任务:二阶动力学建模、PD姿态稳定控制;
2.进阶任务:惯性传感器零偏校正、低通滤波、基础UDE扰动观测器搭建;
3.创新拓展:完成简易离线标定,对比有无电机补偿两种方案的辨识误差,撰写对照实验报告。
(二)研究生课题拓展方向(无需新增硬件)
1.改进扰动观测器结构:时变UDE、自适应UDE,进一步压缩辨识误差;
2.数据优化:引入高斯过程、加权最小二乘优化标定曲线,拓宽有效测量质量区间;
3.运动工况优化:结合输入整形抑制负载摆动,研究飞行器机动飞行下辨识精度提升方法;
4.工程落地:将仿真、小型实验台验证后的算法迁移至真实小型无人机、起重设备完成实物验证。
(三)实验调试通用避坑要点
1.优先选取小角度工作点,机械摩擦、电机非线性干扰更弱,便于观测线性映射关系;大俯仰角适合强干扰鲁棒性对比实验;
2.标定数据集必须包含空载工况,托盘、夹具自重不可直接忽略;
3.UDE观测器时间常数过大将造成响应滞后;滤波器截止频率过低会引入相位滞后,过高则无法有效抑制高频噪声;
4.更换负载后必须等待姿态完全收敛,瞬态阶段观测信号不具备辨识价值。
六、教学与科研双重价值总结
- 教学层面ICEC四步框架完整覆盖系统辨识、干扰补偿、信号提取、离线标定四大核心控制知识点,配套原理图、实测曲线可直接用于课件,搭建递进式实验体系,弥补现有课程中「多源干扰下在线参数辨识」内容空白。
- 科研层面整套方法不依赖定制化高端实验样机,在满足UDE控制器闭环、可读取扰动观测输出的条件下,同类实验平台可以迁移;但依然需要完成离线标定、传感器校正全套流程,不能直接照搬参数。论文全套曲线、量化误差指标可支撑本科毕设、小论文、纵向项目前期论证。
- 四旋翼实验进一步展示了该方法的跨平台适配潜力;迁移到其他设备仍需重新建模、选择可辨识工作点、调整UDE与滤波参数,并完成传感器校正和离线标定。
分享到:
 沪公网安备 31011202011813号