虚拟非完整约束在无人机吊挂载荷控制中的应用——陕晋军团队IEEE TAC论文解读
无人机吊挂运输是低空作业中极具实用价值的技术方向,但吊挂载荷带来的欠驱动、强耦合与非线性动力学问题,一直是控制领域的研究难点。加拿大约克大学(York University)地球与空间科学与工程系陕晋军(Jinjun Shan)教授团队(第一作者康俊杰 Junjie Kang)的论文《Virtual Nonholonomic Constraints-Based Motion Control for Underactuated UAV Slung-Payload Systems》发表于控制领域顶级期刊IEEE Transactions on Automatic Control。该工作提出虚拟非完整约束(VNHC)方法,实现了在线轨迹生成与固定时间跟踪控制,全程不依赖小角度假设与系统线性化,可同时完成无人机位置镇定与载荷摆动抑制,并基于鲲航(Quanser)无人飞行器QDrone完成室内实物验证,对高校自动化、机器人与无人机方向的教学和科研具有较高参考价值。
一、研究背景与核心挑战
系统存在2个欠驱动自由度——系绳摆动角(球摆的两个方向)不可直接驱动,吊挂载荷会产生类似球摆的摆动效应,系统动力学高度非线性耦合。现有研究主要分为三类:
已有的在线轨迹规划方案大多依赖小角度近似、严格初始条件约束,很难保证全局渐近稳定;而虚拟约束方法过去多用于双足机器人、桥式起重机,尚未应用在无人机吊挂载荷的在线轨迹生成问题,这也是该论文要解决的核心空白。
丨教学科研启示:这是非常典型的欠驱动机械系统教学案例,可以用于自动控制原理、非线性控制、机器人控制课程,用来讲解欠驱动、流形、虚拟约束、Lyapunov稳定性、Barbalat引理。
二、核心方法思路:虚拟非完整约束VNHC
- 名义轨迹项:引导无人机飞向目标位置,可选用Sigmoid、多项式、贝塞尔曲线等满足有界、平方可积条件的光滑轨迹;
- 摆动抑制耦合项:把载荷摆动角引入约束表达式,将吊摆动力学耦合进无人机速度指令,利用系统动力学第一积分构造解析形式的约束函数,不需要求解复杂偏微分方程。
稳定性分析亮点
- 不使用小角度假设、不做平衡点线性化,基于Lyapunov函数、Barbalat引理以及扩展Barbalat引理完成完整闭环渐近稳定性证明;
- 证明分为三层:流形上动力学渐近稳定、流形可达(固定时间收敛)、抵达流形前系统状态全局有界,避免状态发散;
- 形成分离设计原则:轨迹生成模块与流形跟踪控制器可独立设计,降低算法调试难度。
丨教学科研启示:固定时间收敛不同于有限时间收敛,收敛时间上界不依赖初始条件,是现在非线性控制一个重要考点与研究热点;虚拟约束流形思想,可以拓展到倒立摆、起重机、Acrobot等其他欠驱动系统课程案例。
三、仿真与实验验证
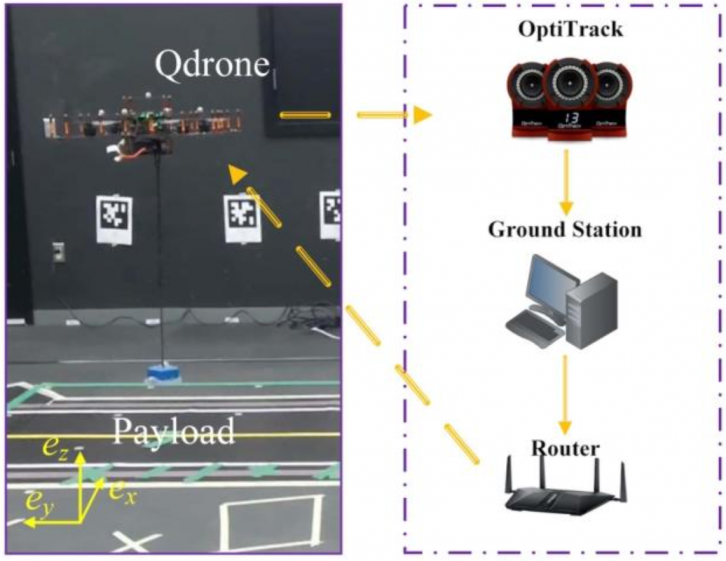
论文同时开展数值仿真与室内实物实验,实验硬件采用无人飞行器QDrone,搭配OptiTrack动捕系统获取无人机与载荷位姿信息;无人机内环沿用经典PID姿态控制,本文算法运行在外环位置控制回路;还对系绳长度人为引入参数不确定性,模拟真实工程中模型参数不准的场景。
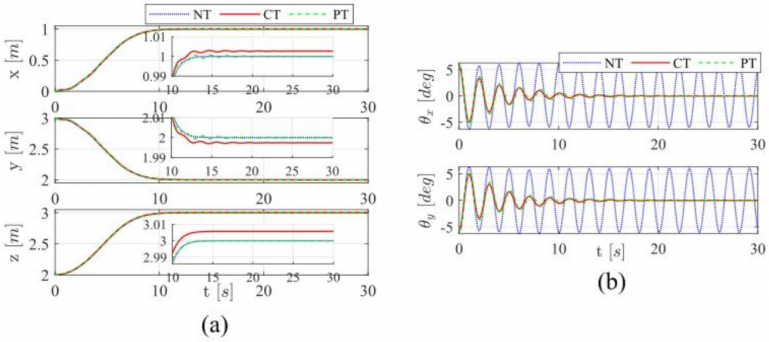
仿真对比三组轨迹方案
- 纯名义轨迹(NT,Nominal Trajectory):仅规划UAV点位,未考虑载荷摆动抑制,吊挂载荷因欠驱动耦合而产生持续振荡;
- 对比文献CT方案:可以抑制摆动,但位置存在稳态偏差,无法实现完全渐近镇定;
- 本文提出VNHC生成轨迹(PT,Proposed Trajectory):无人机位置、吊摆角度全部渐近收敛,无稳态偏差。
鲁棒性仿真测试:对初始条件、系绳长度施加20%不确定性扰动,系统依旧可以实现全部状态收敛,仅摆动曲线出现微小差异。
实物实验设置五个阶段
起飞、移动到起始点、多点位航路飞行、脉冲扰动抗扰测试、安全降落。在人为施加脉冲冲击扰动后,控制器可以快速抑制载荷摆动,恢复稳态;从实验平均绝对误差(MAE)指标来看,尽管存在螺旋桨气动扰动,整体跟踪误差维持在合理区间,验证算法真实环境可用性。
丨教学科研启示:QDrone是科研教育领域常用的实验平台之一,该论文整套算法框架,很适合作为研究生课题原型:可以复现基础VNHC算法,也可以延伸拓展,例如加入避障、模型自适应、外部扰动观测等方向。
四、论文创新总结,对教师科研教学参考价值
主要创新点
1. 首次将显式虚拟非完整约束VNHC框架用于无人机吊挂载荷在线轨迹生成,给出解析形式约束表达式,支持实时在线运算,区别传统离线优化;
2. 整套理论分析规避小角度近似、线性化假设,严格证明闭环渐近稳定;控制器为固定时间连续控制,不存在抖振问题;
3. 仿真+室内实物完整验证,对初始条件、系绳参数不确定性具备鲁棒性。
面向教师教学、科研的参考价值
1. 课程案例素材
·《非线性控制》:欠驱动系统、受控不变流形、虚拟约束、Barbalat引理、固定时间收敛;
·《机器人控制》《无人机系统》:吊挂运输任务、摆振抑制、内外环控制架构;
· 可以把论文简化模型作为课程作业、课程大作业,让学生复现仿真部分。
2. 研究生课题方向参考
· 在VNHC基础上拓展:含外部扰动、模型自适应、多机协同吊挂、障碍物规避;
· 虚拟约束方法迁移到桥式起重机、欠驱动机器人等其他对象。
3. 实验平台参考
论文使用无人飞行器QDrone,搭配动捕系统,是国内很多高校自动化实验室现有设备;论文实验方案可以直接借鉴用于搭建本科创新、研究生课题实验。
五、总结
陕晋军团队这篇发表IEEE Transactions on Automatic Control的研究,针对无人机吊挂载荷这一典型欠驱动非线性系统,创新性引入虚拟非完整约束理论,开辟了该类系统在线轨迹生成的新思路。该工作摆脱传统小角度假设与线性化局限,兼具严谨完整的稳定性理论证明,同时完成仿真与室内实物实验验证,理论与工程实现并重。
对高校教师而言,该论文既是优质的非线性控制课堂教学案例,也提供了可落地的研究生课题原型与实验实施方案。虽然研究仍局限于室内理想环境,存在一定拓展空间,但其核心的虚拟约束思想并不局限于无人机吊挂场景,还能够迁移到起重机、欠驱动机器人等诸多对象,具备很强的普适研究借鉴意义。
分享到:
 沪公网安备 31011202011813号