物理人工智能时代,高校如何选择机器人机械臂?——Quanser机械臂系列选型指南
John Pineros
学术应用研发经理
机器人操作(Robotic Manipulation)
Quanser机械臂产品系列
依托35年来在工程教育与实验平台领域的积累,Quanser逐步形成了面向高校教学与科研的机械臂产品设计思路,主要包括:
2020年,Quanser推出QArm机械臂,主要面向本科高年级及研究生阶段的机器人学课程。QArm采用开放式架构,集成多种传感器,并提供基于Simulink的实验教学资源,便于学生通过真实硬件理解机器人运动学、控制算法及相关工程实践。
2024年推出的QArm Mini侧重机器人学入门教学。该平台开箱后即可用于基础实验,同时具备较好的扩展性。QArm Mini还可安装到QBot移动机器人平台上,将机械臂与移动底盘结合,用于开展移动操作(Mobile Manipulation)相关实验,帮助学生从固定基座机械臂逐步过渡到移动机器人操作系统。
2026年,Quanser进一步推出QArm Research,面向机器人学、人工智能与物理人工智能交叉领域的科研应用。该平台在各关节配置了较完整的传感系统,集成NVIDIA Jetson AGX Orin边缘计算模块,负载能力为3 kg。为适应多样化的科研开发流程,Quanser也进一步扩展了软件生态支持:
- 支持Python、Simulink、ROS 2、C++、NVIDIA Isaac Sim及主流开源人工智能框架。
了解各平台的定位后,让我们进一步从课程体系、开发环境和研究需求出发进行选型。
如何选择适合的机械臂平台?
三款产品的侧重点并不相同。其中,QArm与QArm Mini均配套面向授课教师的课程资源,主要内容如图1所示。
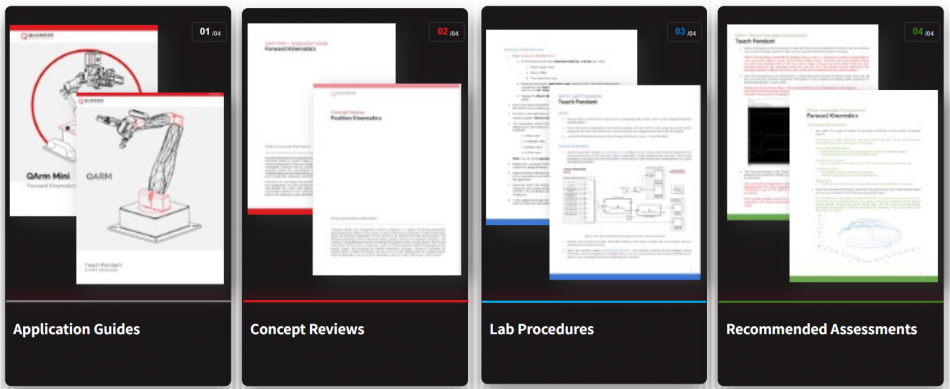
图 1:Quanser教学资源的主要组成
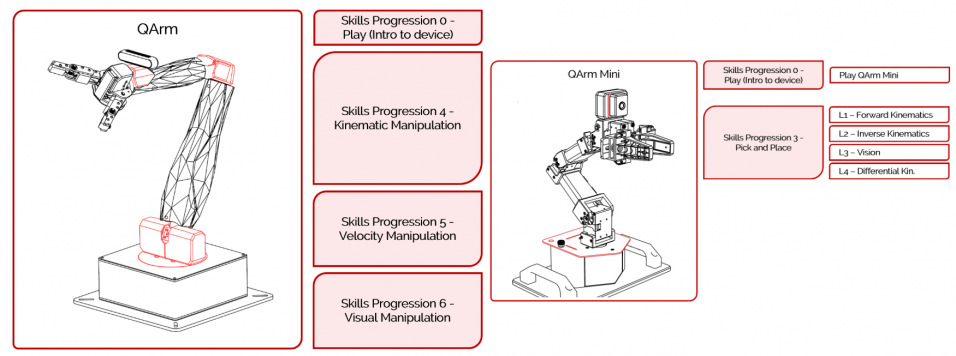
图 2:QArm与QArm Mini的教学内容及能力进阶路径
QArm配套11项实验,按4个能力进阶模块组织,可结合数字孪生仿真模型与实体机械臂开展教学。实验内容涵盖基础控制、正运动学与逆运动学、轨迹规划、示教与动作复现,以及机器人视觉相关应用。实验以Simulink为主要开发环境,强调将机器人操作中的理论方法与算法实现相结合。课程设计参考了M. Spong和M. Vidyasagar的《机器人建模与控制》。
视频 1:搭载数字孪生的QArm机械臂
QArm Mini更强调入门友好性与灵活扩展,适合机器人学基础课程及实践教学。配套资源同时支持Simulink和Python:教师可利用Simulink组织控制与建模实验,也可通过Python开展程序设计与机器人应用开发。借助与QBot移动平台的安装接口,还能进一步拓展移动操作相关教学内容。
视频 2:搭载于QBot平台的QArm Mini
QArm Research主要面向科研开发,支持围绕NVIDIA Isaac Sim、Isaac Lab、ROS、物理人工智能和力反馈遥操作等方向开展实验。其设计考虑了科研团队对NVIDIA仿真与人工智能工具链日益增长的需求,同时保留Simulink支持。配套示例包含关节空间控制和任务空间控制模型,便于研究人员快速建立实验流程。借助完整的软件生态,QArm Research也可作为Quanser物理人工智能实验室方案中的核心机器人平台。
对于经典控制、模仿学习及需要实时接触力信息的遥操作研究,QArm Research配备末端力/力矩传感器,可用于相关算法验证与实验。
视频 3:力反馈机器人与QArm模仿学习实验
面向人工智能与机器人系统交叉研究,Quanser还提供将感知模型与机器人控制策略结合的示例:通过训练机器人到达目标位置的控制策略,并对YOLO目标检测网络进行再训练,实现目标识别及目标位置向任务空间坐标的转换。相关示例配有调试说明、技术文档和应用参考,便于科研团队在此基础上开展二次开发。
视频 4:基于强化学习的QArm抓取‑放置实验
选型建议:从教学目标与科研任务出发
选择机械臂时,建议先明确主要用途,再查阅Quanser在GitHub上提供的学术资源。若以课程教学为主,可从6_teaching目录入手,按主题和适用硬件查看入门资料;若更关注科研验证,则可查阅5_research目录,参考按产品整理的示例项目。
此外,8_user_content目录汇集了用户社区分享的项目,可用于了解不同团队基于Quanser硬件开展实验与开发的方式。
下表汇总了不同平台在课程资源、软件支持、机载计算及控制功能等方面的差异,可作为初步选型参考:
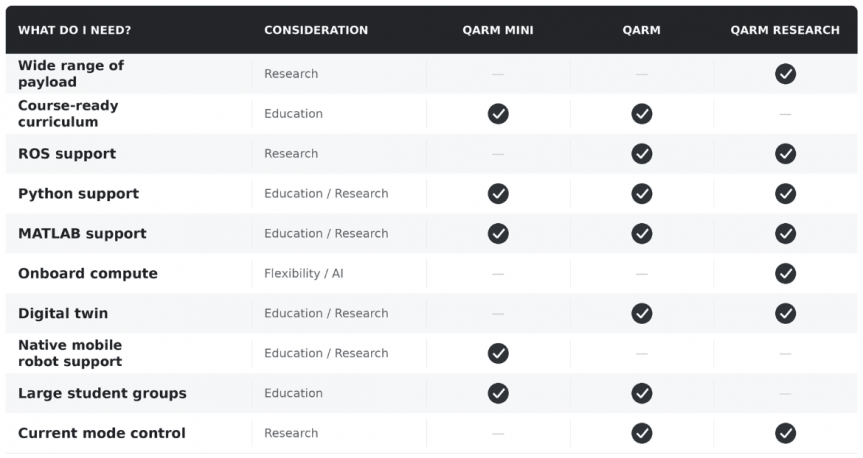
上述对比仅用于辅助判断,非固定的选型标准。实际采购与平台配置仍应结合课程安排、研究课题、实验室现有软硬件条件及后续扩展需求综合评估。
如需了解产品配置与应用方案,可联系:info@chinaai2.com。
分享到:
 沪公网安备 31011202011813号