鲲航(Quanser)耦联水罐图形界面开发与控制实验教学
鲲航(Quanser)耦联水罐控制系统是一套可重构的非线性过程控制实验设备,适用于过程控制中的PID控制实验。借助MATLAB应用设计器(App Designer),教师可以基于已有的Simulink模型开发图形用户界面(GUI),让初学者通过调整目标水位、观察响应曲线,先建立对控制过程的直观认识,再深入学习控制模型。
本文展示了仿真、QLabs虚拟孪生和实物硬件三种实验配置。对于教学而言,这些配置既提供了不同的实验环境,也为逐步引导学生从观察控制现象走向理解模型、验证实际效果提供了条件。
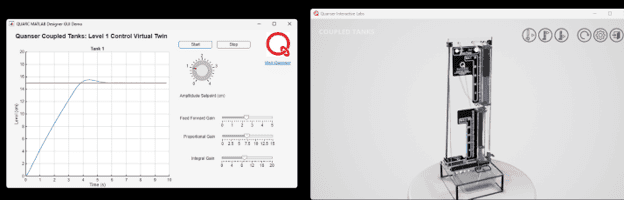
图形界面与耦联水罐虚拟孪生系统配合运行
系统工作原理与实验配置
水泵将水从底部储槽输送至顶部出水孔,流入1号水罐和2号水罐,各水罐的水位由压力传感器检测。系统可配置为单输入单输出(SISO)系统,对上方的1号水罐实施控制:输入量为水泵出流量,输出量为1号水罐水位。系统也可配置为串级系统,即通过1号水罐控制2号水罐,或配置为共输入系统。
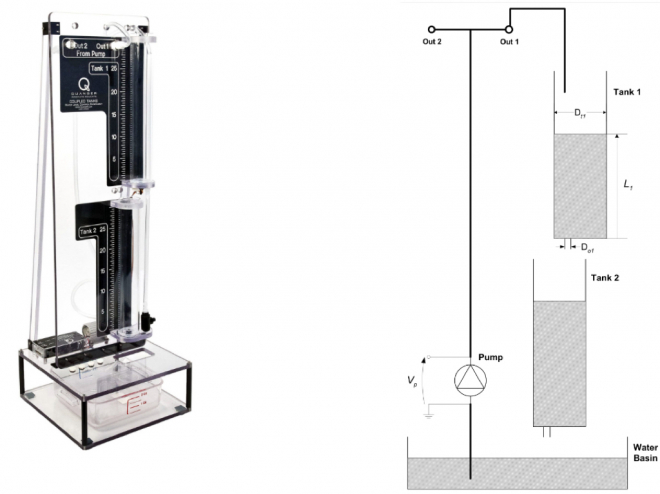
鲲航(Quanser)耦联水罐设备及1号水罐单输入单输出配置
这种可重构设计使同一套设备能够承载不同系统配置下的控制实验。教师可从单水罐水位控制出发,逐步引入水罐之间的耦合关系,为串级控制等后续内容安排进阶实验。
本例采用PID控制与前馈控制调节上方水罐的水位,实现该控制功能的Simulink模型如下所示。图形界面建立在这一模型基础上,为学生提供便于操作的实验入口;随着学习深入,教师可以进一步结合模型,讲解控制器结构与水位响应之间的关系。
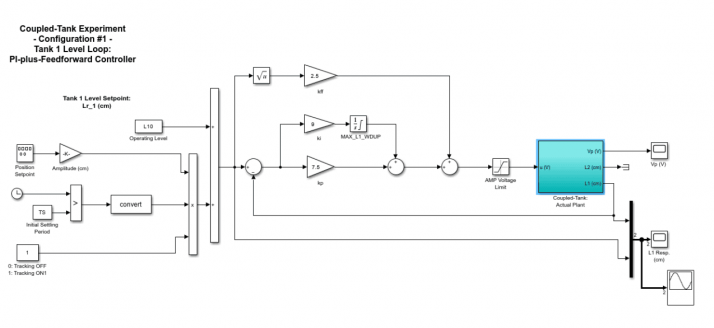
耦联水罐Simulink/QUARC控制模型
基于App Designer开展三种配置的实验
本文使用App Designer,分别为以下三种配置开发了实验应用,使水位控制实验能够在模型仿真、虚拟系统和真实设备上开展:
- 仿真:使用系统的非线性模型,观察水位控制的仿真响应。
- 虚拟孪生:使用鲲航(Quanser) QLabs虚拟耦联水罐,将应用界面与虚拟设备配合使用。
- 硬件:借助鲲航(Quanser) QUARC实时控制软件,在耦联水罐实物设备上运行控制器。
仿真观察水位控制响应
下图为应用运行耦联水罐仿真时的一组响应曲线。学生可以从目标水位与仿真水位的对照入手,理解系统如何响应设定值的变化。
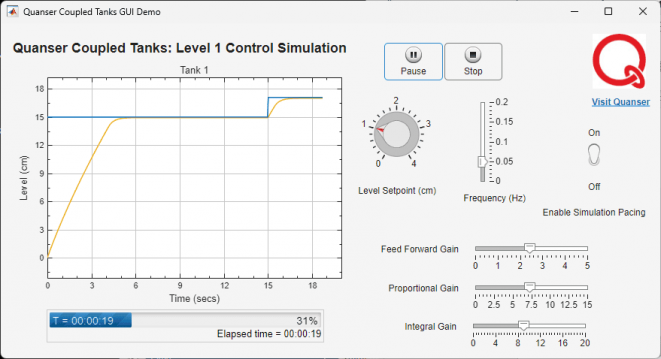
耦联水罐仿真应用
“1号水罐水位”(Tank 1 Level)窗口展示上方水罐的水位控制响应。蓝色曲线表示目标水位,可通过“水位设定值”(Level Setpoint)与“频率”(Frequency)控件调整;红色曲线表示非线性模型输出的仿真水位。开启“仿真时间同步”(Enable Simulation Pacing)后,仿真按实际时间速率运行,便于观察水位随时间变化的过程。通过调整设定值并观察两条曲线,学生可以将界面操作与系统动态响应联系起来。
虚拟孪生呈现设备运行过程
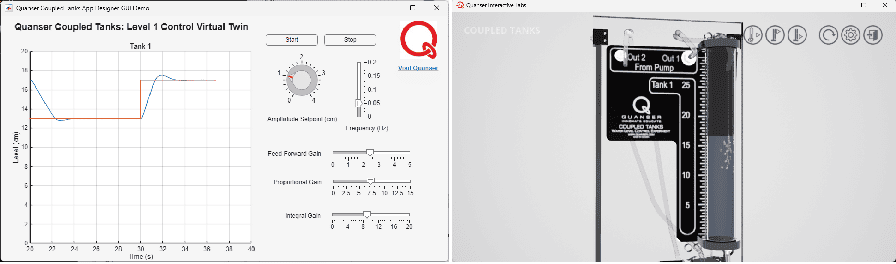
下图展示用于运行QLabs虚拟耦联水罐的应用界面及虚拟场景。响应曲线与虚拟设备相互配合,使学生能够将曲线中的水位变化与水罐中的液位状态联系起来。这为从模型仿真过渡到实物实验提供了直观的学习环节。
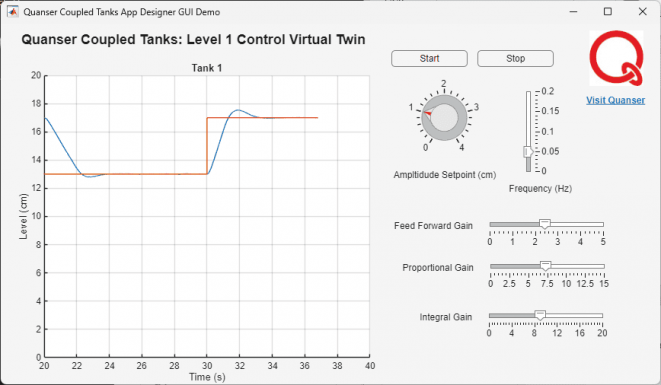
QLabs虚拟耦联水罐应用界面
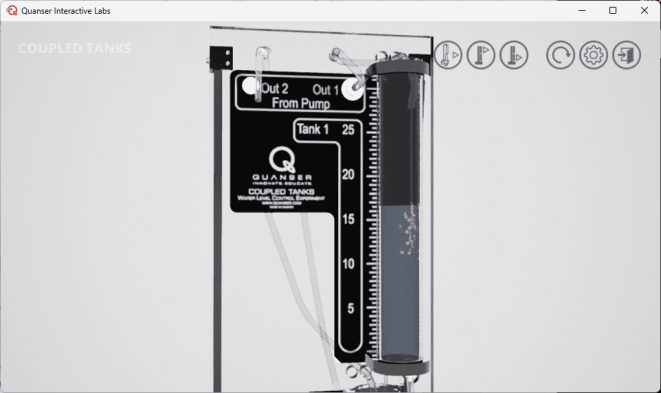
QLabs虚拟耦联水罐场景
硬件实验验证真实水位控制
借助QUARC实时控制软件,控制器可在耦联水罐实物设备上运行。下图展示应用连接真实设备后,上方水罐在系统启动阶段的水位控制响应。学生由此可以在实际水泵、传感器和水罐组成的系统上,观察控制器的作用,并将真实响应与此前的仿真结果进行对照。
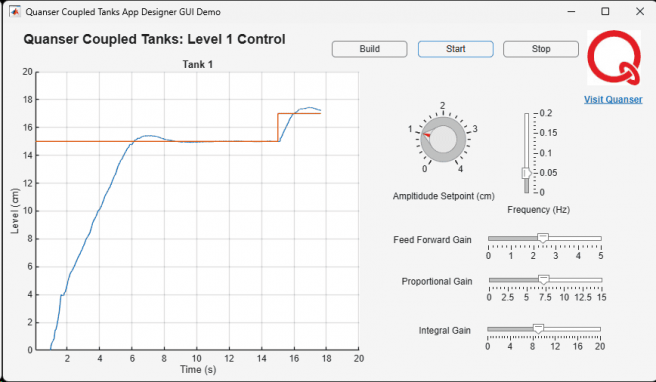
连接耦联水罐实物设备的应用界面
鲲航(Quanser)耦联水罐与MATLAB/Simulink、QLabs及QUARC的配合,为控制教学提供了从界面操作、模型分析到实物验证的实验条件。教师可据此组织由浅入深的教学:先让学生观察并理解水位响应,再分析控制模型,最后在真实设备上验证控制效果。结合可重构的水罐配置,该平台能够支持PID控制、串级控制及非线性系统等方向的教学与研究。
分享到:
 沪公网安备 31011202011813号